

대학소개
입학·국제교류
대학·대학원
대학생활
산학·연구
취업·창업
정보·민원서비스

| 제목 | 기계시스템공학부 표순재 교수 공동연구팀, Advanced Functional Materials 초청 리뷰논문 게재 | ||||
|---|---|---|---|---|---|
| 작성자 | 홍보실 | 조회수 | 38 | 날짜 | 2026-09-16 |
| 첨부파일 |
|
||||
|
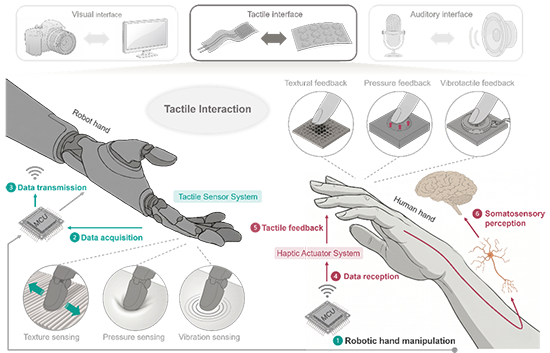
기계시스템공학부 지능형로봇전공 표순재 교수와 이승제 교수 연구팀이 차세대 인간-로봇 상호작용의 핵심 기술인 인터랙티브 햅틱 인터페이스(Interactive Haptic Interface) 분야의 최신 연구동향과 미래 발전 방향을 체계적으로 정리한 리뷰논문을 국제학술지 Advanced Functional Materials (IF: 19.9, JCR 4.4%)에 게재했다.
이번 논문은 Advanced Functional Materials 편집장(Editor-in-Chief)의 초청으로 집필된 리뷰논문으로, 연구팀이 그동안 촉각 센서, 웨어러블 햅틱 소자, 소프트 액추에이터 및 인간-로봇 인터페이스 분야에서 축적해 온 연구성과와 전문성을 바탕으로 기획되었다. 특히 개별 촉각 센서 또는 햅틱 액추에이터 기술에 초점을 맞춘 기존 연구에서 한 단계 확장하여, 촉각 정보의 감지, 처리, 전달, 피드백 및 인간의 인지에 이르는 전체 과정을 하나의 통합된 상호작용 시스템 관점에서 제시했다는 점이 특징이다.
▲ 인터랙티브 햅틱 인터페이스 기술
특히 인간과 디지털·물리적 환경 간의 상호작용을 Human-to-VR, VR-to-Human, Human-to-Robot, Robot-to-Human, Human-to-Human의 다섯 가지 대표적인 상호작용 경로로 분류하고, 각 경로에서 촉각 센싱과 햅틱 피드백이 수행하는 기능적 역할을 분석하였다. 이를 통해 가상환경 제어, 로봇 원격조작, 양방향 인간-로봇 상호작용, 원격 촉각 커뮤니케이션 등 다양한 응용을 하나의 통합된 프레임워크 안에서 설명하였다. 연구팀은 또한 압저항, 정전용량, 압전, 마찰전기 및 광학 기반 촉각 센싱 기술과 정전기, 전자기, 전기촉각, 유체 및 압전 기반 햅틱 구동 기술을 비교·분석하고, 실제 인터랙티브 햅틱 시스템 구현을 위해 필요한 센서-액추에이터 간 신호 변환, 멀티모달 정보 처리, 공간·시간적 정보 매핑, 저지연 데이터 처리 및 머신러닝 기반 적응형 피드백 기술을 주요 연구과제로 제시하였다.
특히 향후 햅틱 인터페이스는 단순히 촉각 자극을 감지하거나 재현하는 수준을 넘어, 센싱과 피드백 기능이 하나의 시스템에 통합되고 사용자의 촉각 특성과 상호작용 상황을 실시간으로 분석하여 적절한 피드백을 제공하는 지능형·적응형 햅틱 시스템으로 발전할 것으로 전망하였다. 이를 위해 센서와 액추에이터의 소형·유연화뿐 아니라 신호처리, 통신, 전원 및 인공지능 기술을 포함하는 시스템 수준의 통합 설계가 중요하다고 강조하였다.
이번 연구에는 강민규 박사과정 학생이 제1저자, 황효준, 김영우, 이충진, 오한주 연구원이 공저자, 이승제 교수와 표순재 교수가 교신저자로 참여하였다. 연구팀은 앞으로도 촉각 센서와 햅틱 소자 기술을 기반으로 인간과 로봇, 가상환경을 자연스럽게 연결할 수 있는 차세대 인간-기계 인터페이스 연구를 지속할 계획이다.
논문 정보 |
|||||

 담당부서 : 홍보실
 전화번호: 02-970-6994



 연구성과